産業用ロボット
作業条件と対象物を整理し、動作や認識の検証環境を構築します。
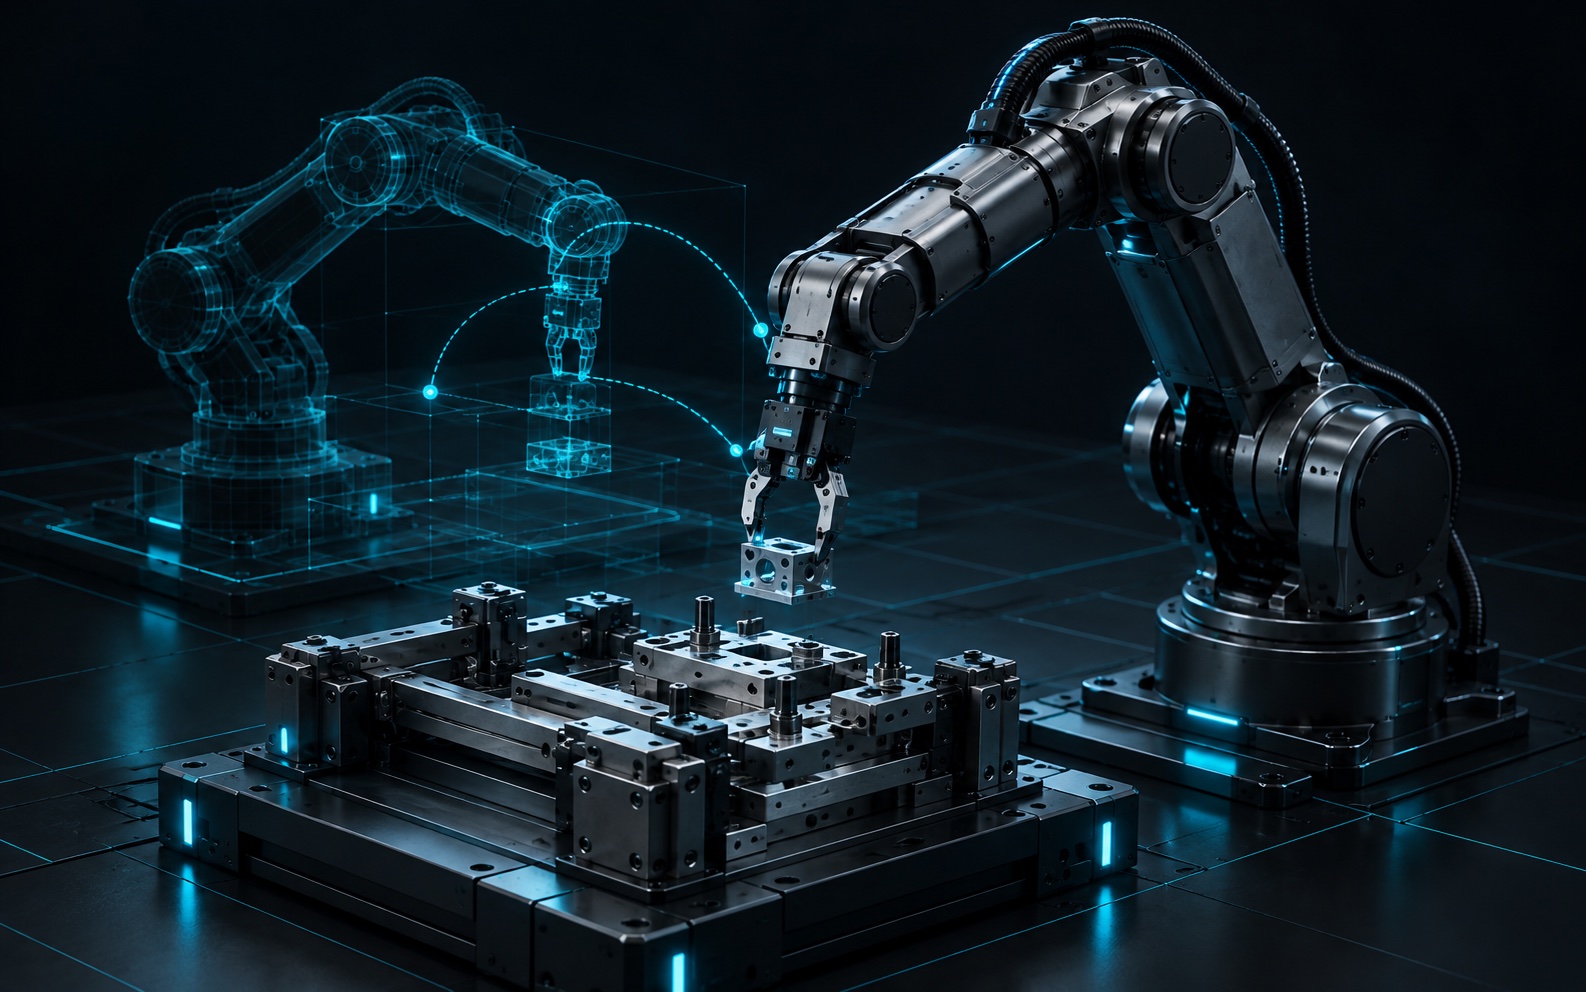
産業用ロボットや移動ロボットを対象に、作業空間・対象物・センサー条件を再現したシミュレーション環境を構築します。認識・動作の検証、学習・評価データの作成、検証を繰り返すための関連ソフトウェアを開発し、実機で確認する課題を明確にします。
APPLICATIONS
作業条件と対象物を整理し、動作や認識の検証環境を構築します。
移動経路、周囲の環境、センサーの条件を整理し、動作を検証します。
Unitreeなどの機体を対象に、シミュレーション、動作検証、データ作成、関連ソフトウェア開発を支援します。
WHAT WE DELIVER
対象とする作業、周囲の物体、センサー、機体の制約を整理し、検証すべき条件を定義します。
仮想環境で作業や移動の条件を再現し、動作、認識、失敗の傾向を評価します。
センサーデータや動作ログを整理し、学習や比較評価に使えるデータを作成します。
操作画面、データ処理、ログ、可視化、既存システムとの連携を開発します。
DELIVERABLES
環境構成、実行条件、操作・連携機能をまとめます。実機との接続範囲は、対象機体と環境に応じて個別に定めます。
検証条件、作成したデータ、動作の評価結果、次の開発課題を共有します。
HOW WE WORK
検討で得た知見を設計・実装へ反映し、目的に沿って開発を進めます。
結果と課題を共有し、次に進める範囲や改善の優先順位を決めます。
START A PROJECT